
Yogyakarta, 1 Oktober 2026. Enam mahasiswa Program Studi Teknik Pengelolaan dan Perawatan Alat Berat Sekolah Vokasi Universitas Gadjah Mada (SV UGM) mengembangkan prototipe joystick sebagai antarmuka fisik untuk simulator excavator berbasis digital twin. Kegiatan ini dilaksanakan dalam skema Project Based Learning (PBL) dengan fokus pada instrumentasi, mulai dari perangkat masukan hingga pengolahan dan pengiriman sinyal ke simulator.
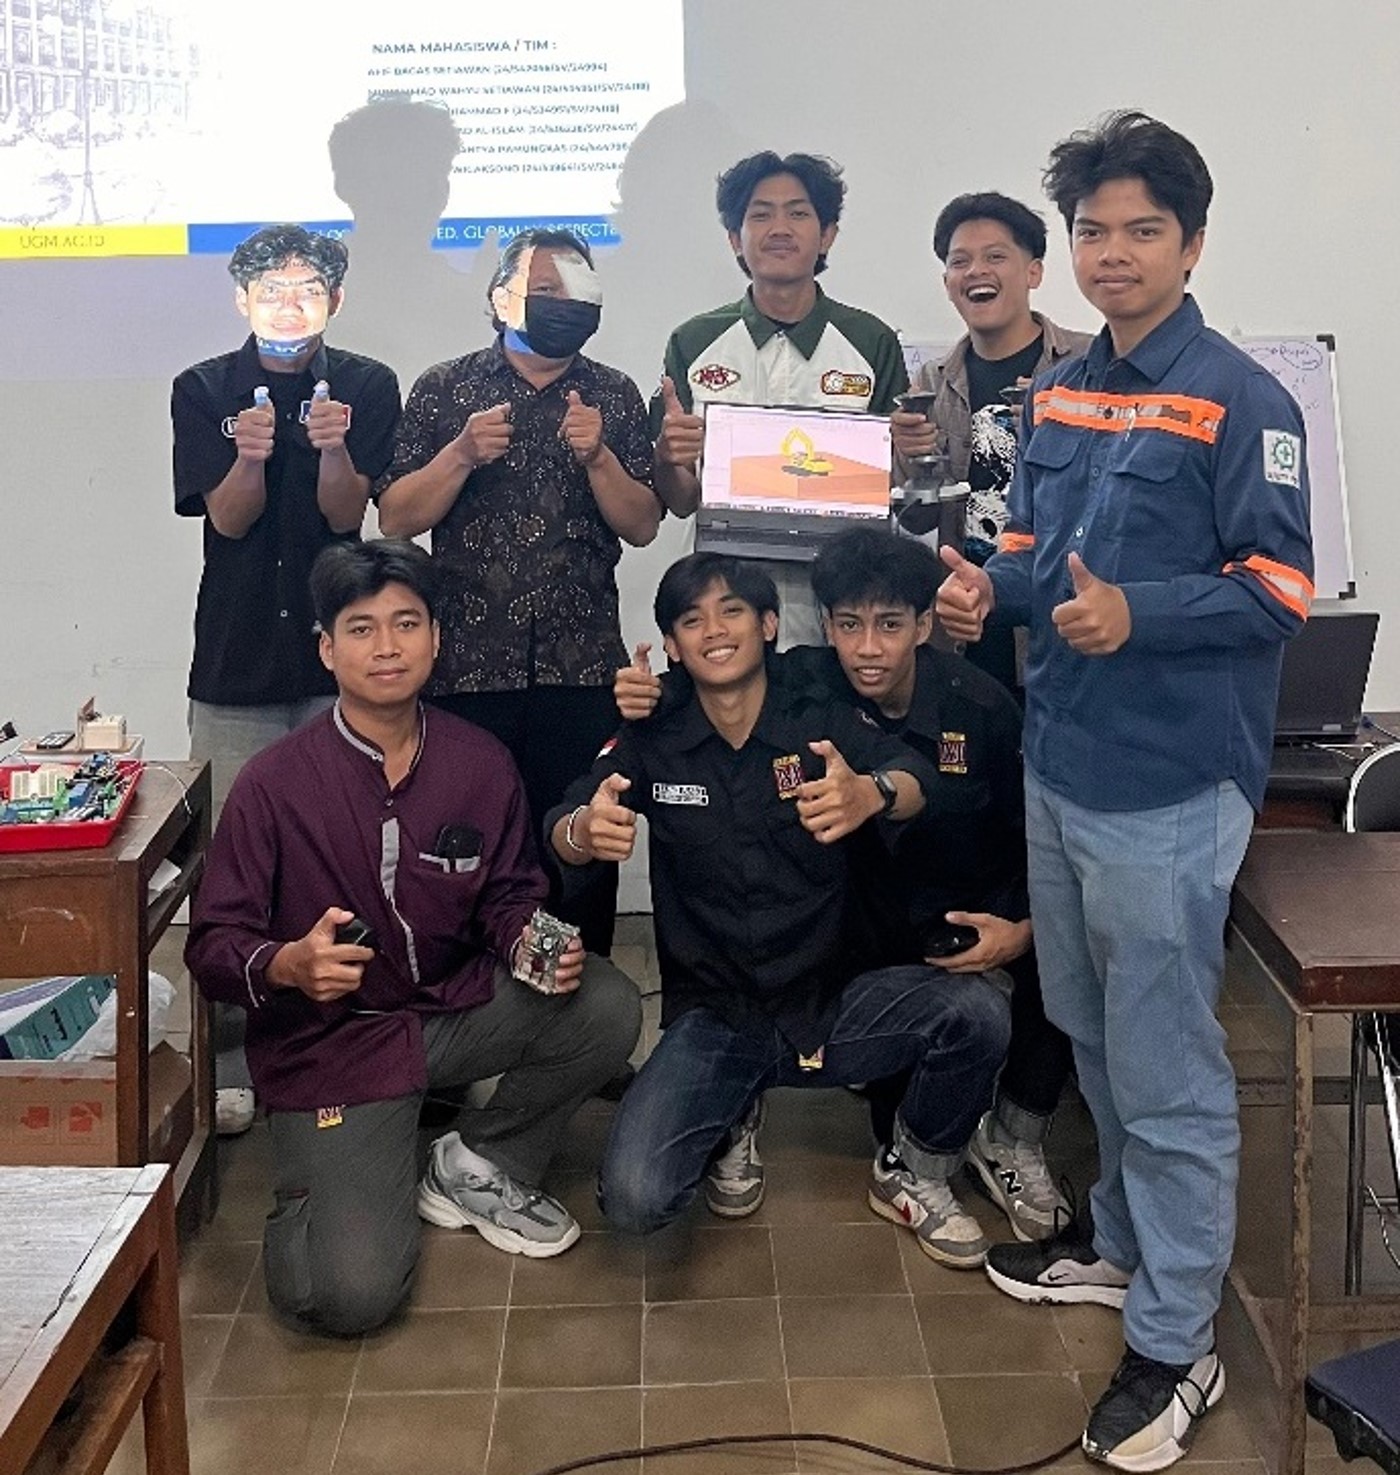
Tim PBL terdiri atas enam mahasiswa semester 4, yaitu Afif Bagas Septiawan, Muhammad Jihad Al Islam, Mirandika Muhammad Wahyu, Muhammad Wahyu Setiawan, Bagas Pandu Wicaksono, dan Fadhilah Bramantya Pamungkas. Proyek dibimbing oleh Ir. Irfan Bahiuddin, S.T., M.Phil., Ph.D., IPM, ASEAN Eng., serta didampingi oleh M. Hilmi Wicaksono, S.T. dan Gusti Made Dananjaya Atmaja. Kegiatan berlangsung pada Mei hingga Juni 2026 di Laboratorium Kelistrikan Alat Berat dan Laboratorium Kontrol dan Otomasi.
Proyek ini mendukung pengembangan simulator excavator yang sedang dikerjakan DTM SV UGM. Pada prototipe awal, perangkat masukan yang digunakan berupa joystick kecil yang hanya berfungsi menerima perintah operator dan belum ergonomis maupun realistis. Tim PBL mengembangkan antarmuka yang lebih menyerupai kendali excavator sesungguhnya agar simulator dapat menghadirkan pengalaman pengoperasian yang lebih mendekati kondisi nyata.
Selama kurang lebih dua bulan, tim mengidentifikasi masalah dan merencanakan kebutuhan, kemudian mengkaji dan merancang perangkat. Tim memilih dua unit joystick dua sumbu seperti yang lazim digunakan pada simulator permainan, disesuaikan dengan kebutuhan masukan excavator. Prototipe awal menggunakan mikrokontroler ESP32, tetapi perangkat tersebut belum dapat menerima sinyal dari joystick sesuai kebutuhan sistem. Tim kemudian menggunakan Raspberry Pi sebagai pengolah sinyal. Sinyal dari joystick masuk ke Raspberry Pi, diolah, lalu diteruskan ke komputer untuk menggerakkan model excavator pada perangkat lunak simulasi.
Hasilnya, joystick berhasil menggerakkan model excavator pada simulator melalui sambungan kabel. Rancangan sistem telah disiapkan agar dapat dikembangkan ke koneksi nirkabel melalui Bluetooth, yang sesuai dengan karakter operasi teleoperasi. Dengan antarmuka yang lebih menyerupai perangkat kendali sesungguhnya, simulator diharapkan memberikan pengalaman yang lebih nyaman dan realistis bagi operator.
Kegiatan ini relevan dengan beberapa tujuan dalam Sustainable Development Goals (SDGs). Pembelajaran berbasis proyek yang menghasilkan perangkat nyata mendukung SDG 4 (Quality Education). Pengembangan antarmuka fisik untuk simulator merupakan bentuk inovasi teknologi yang sejalan dengan SDG 9 (Industry, Innovation and Infrastructure). Simulator yang memungkinkan latihan tanpa risiko langsung pada alat berat juga mendukung SDG 8 (Decent Work and Economic Growth) melalui lingkungan kerja yang lebih aman.