
Yogyakarta, 29 Oktober 2026. Departemen Teknik Mesin Sekolah Vokasi Universitas Gadjah Mada (DTM SV UGM) mengembangkan simulator excavator berbasis perangkat keras virtual (virtual hardware), yaitu panel kendali operator yang direpresentasikan di layar komputer. Simulator dikembangkan bertahap, diawali versi dua dimensi (2D) berbasis web, lalu diarahkan ke versi tiga dimensi (3D).
Pengembangan dilakukan oleh dosen dan mahasiswa DTM SV UGM, yaitu Ir. Irfan Bahiuddin, S.T., M.Phil., Ph.D., IPM, ASEAN Eng., bersama team dosen, dan mahasiswa Gusti Made Dananjaya Atmaja, Nur Huda Yulianto, dan team mahasiswa lainnya dari Program Studi Teknik Pengelolaan dan Perawatan Alat Berat angkatan 2022. Kegiatan ini juga melibatkan Dani Wisnu Widiyanto dari Balai Pelatihan Vokasi dan Produktivitas (BPVP) Samarinda, Kementerian Ketenagakerjaan Republik Indonesia dengan memberikan masukan-masukan yang relevan dengan industri.
Pengoperasian alat berat menuntut keterampilan tinggi dan menghadapi tantangan keselamatan kerja serta efisiensi. Pelatihan dan pengujian langsung pada unit sesungguhnya memerlukan biaya dan mengandung risiko. Simulator ini dikembangkan agar penelitian, pengujian sistem kendali, dan latihan dapat dilakukan lebih aman, efisien, dan dapat diulang pada berbagai skenario.
Pada versi 2D, tim membangun simulator yang menampilkan gerak excavator beserta silinder hidraulik pada bidang dua dimensi. Operator mengendalikan boom, arm, dan bucket melalui panel katup virtual, dengan penggeser pada layar atau papan ketik. Selama simulasi berjalan, simulator menampilkan tekanan, laju aliran, langkah dan gaya silinder, serta posisi ujung bucket. Parameter unit daya dan fluida, seperti tekanan suplai dan debit, dapat diatur. Simulator dilengkapi fitur jeda, pengaturan ulang, dan tombol henti darurat. Versi 2D menjadi fondasi karena konsep, logika kendali, dan alur sinyal dapat diuji lebih dahulu.
Model dinamika hidraulik di balik simulator berkaitan dengan penelitian tim tentang prediksi perilaku aktuator excavator menggunakan pembelajaran mesin.
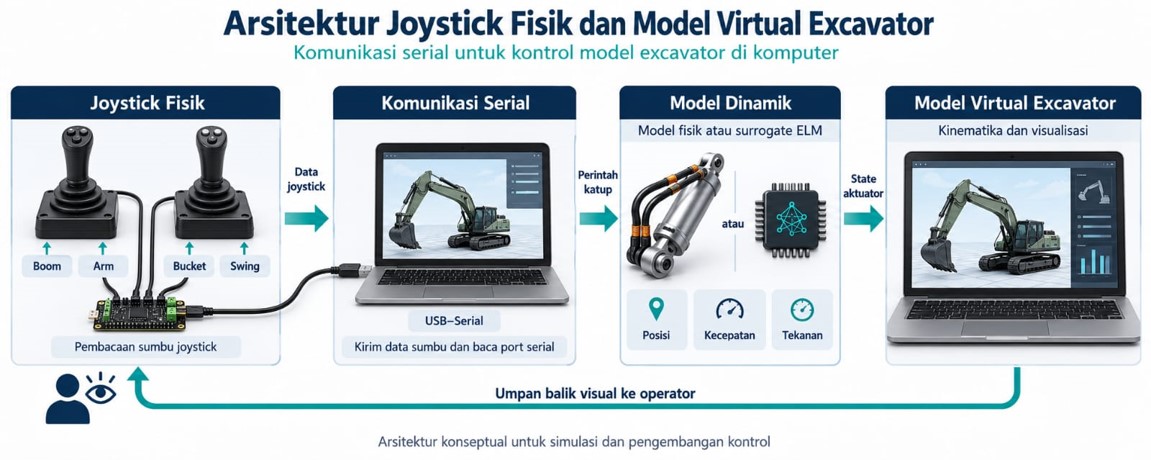
Versi 3D disiapkan sebagai tahap lanjutan dengan visualisasi yang lebih mendekati kondisi sesungguhnya dan terhubung dengan antarmuka kendali fisik berupa joystick hasil kegiatan Project Based Learning mahasiswa. Versi ini masih dalam tahap pengembangan.
Pengembangan ini selaras dengan beberapa tujuan Sustainable Development Goals (SDGs). Inovasi teknologi simulasi untuk alat berat mendukung SDG 9 (Industry, Innovation and Infrastructure). Simulator yang memungkinkan latihan dan pengujian tanpa risiko langsung pada alat berat mendukung SDG 8 (Decent Work and Economic Growth) melalui lingkungan kerja yang lebih aman. Keterlibatan mahasiswa dan mitra pelatihan vokasi mendukung SDG 4 (Quality Education).